C’è un tratto del nostro corpo che, nonostante i progressi della medicina, continua a essere complicato da esplorare: l’intestino tenue. È lungo diversi metri, attraversa curve strette e si trova in una posizione difficile da raggiungere con gli strumenti tradizionali. Il 28 ottobre 2026 il MIT e l’UT Southwestern Medical Center hanno presentato BIOSENTER, un piccolo robot morbido ispirato ai serpenti che potrebbe aiutare i medici a esaminarlo, prelevare campioni di tessuto e somministrare fluidi in punti precisi.
La parte interessante non è soltanto che il robot riesca a muoversi. È il modo in cui lo fa: allungando e piegando il corpo grazie all’aria, mentre due estremità con superfici ispirate alle squame dei serpenti si ancorano delicatamente alle pareti intestinali. Negli esperimenti preclinici sui maiali il sistema ha percorso circa due metri di intestino tenue in undici minuti e ha dimostrato di poter utilizzare strumenti per immagini, biopsie e rilascio localizzato di fluidi. Non è ancora stato sperimentato su persone e non è una procedura disponibile negli ospedali.
Perché l’intestino tenue è così difficile da raggiungere
Lo stomaco e il colon possono essere esplorati con strumenti endoscopici relativamente consolidati. L’intestino tenue è un’altra storia: nell’adulto può estendersi per sei o sette metri, con numerose curve e una superficie interna delicata. Sanguinamenti, lesioni, malattie infiammatorie e piccoli tumori possono richiedere osservazioni o interventi in punti molto lontani dalle due estremità del tratto digerente.
Una tecnica utilizzata oggi è l’enteroscopia a doppio pallone. Il medico alterna gonfiaggio e sgonfiaggio di due palloncini per avanzare gradualmente lungo l’intestino, accorciandone i tratti durante la progressione. È una procedura utile, ma richiede competenza specifica, tempo e un controllo attento delle forze applicate ai tessuti. Il gruppo di ricerca voleva studiare un dispositivo che rendesse la locomozione più controllabile e, in prospettiva, meno dipendente da manovre complesse.
BIOSENTER: un serpente pneumatico in miniatura
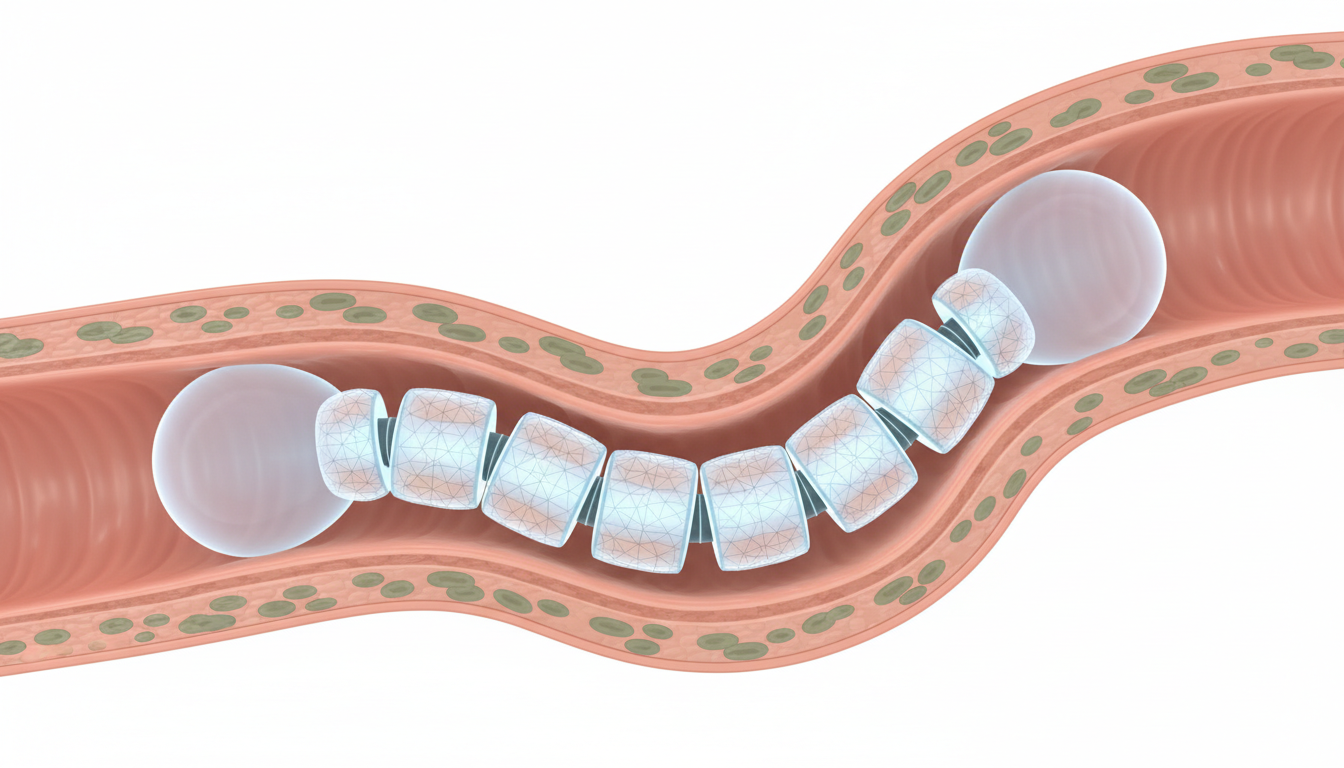
Il prototipo è un cilindro morbido e cavo, lungo poco più di nove centimetri. La sua parte centrale contiene quattro camere pneumatiche rinforzate con fibre. Quando l’aria entra in combinazioni diverse, il corpo può allungarsi oppure curvarsi in varie direzioni. È un principio semplice da immaginare: se una camera si espande più delle altre, il segmento si piega; se l’espansione è bilanciata, si estende.
Alle due estremità ci sono ulteriori elementi gonfiabili che funzionano come ancore. Il robot avanza alternando fissaggio, allungamento e rilascio, con un movimento che ricorda quello di un animale che si spinge lungo una superficie. La locomozione non richiede ruote rigide o cingoli che potrebbero risultare difficili da adattare a un condotto stretto, scivoloso e deformabile.
La scelta di un corpo morbido non garantisce da sola la sicurezza. Anche uno strumento flessibile può applicare pressioni eccessive, soprattutto se deve trovare trazione su un tessuto fragile. Per questo i ricercatori hanno progettato con particolare attenzione le superfici che toccano la mucosa.
La soluzione arriva dal kirigami e dalle squame
Le estremità del robot sono rivestite da sottili manicotti con incisioni ispirate al kirigami, una tecnica affine all’origami che utilizza anche tagli nella superficie. Quando il palloncino sottostante si espande, le incisioni si sollevano e formano piccole strutture tridimensionali. Queste aumentano l’attrito con la mucosa e aiutano il robot ad ancorarsi senza dover dilatare eccessivamente il tratto intestinale.
L’idea ricorda il comportamento delle squame di alcuni serpenti, che migliorano l’aderenza mentre l’animale si muove. Nel lavoro scientifico, i rivestimenti kirigami hanno prodotto una forza di ancoraggio di circa 1,5 newton nelle condizioni sperimentali. Il confronto con una configurazione priva di kirigami suggerisce che la superficie testurizzata può ottenere presa con un’espansione radiale inferiore. È un risultato meccanico interessante, ma non equivale ancora a una garanzia di assenza di lesioni in ogni paziente.
Non solo esplorazione: una videocamera, una biopsia, un intervento
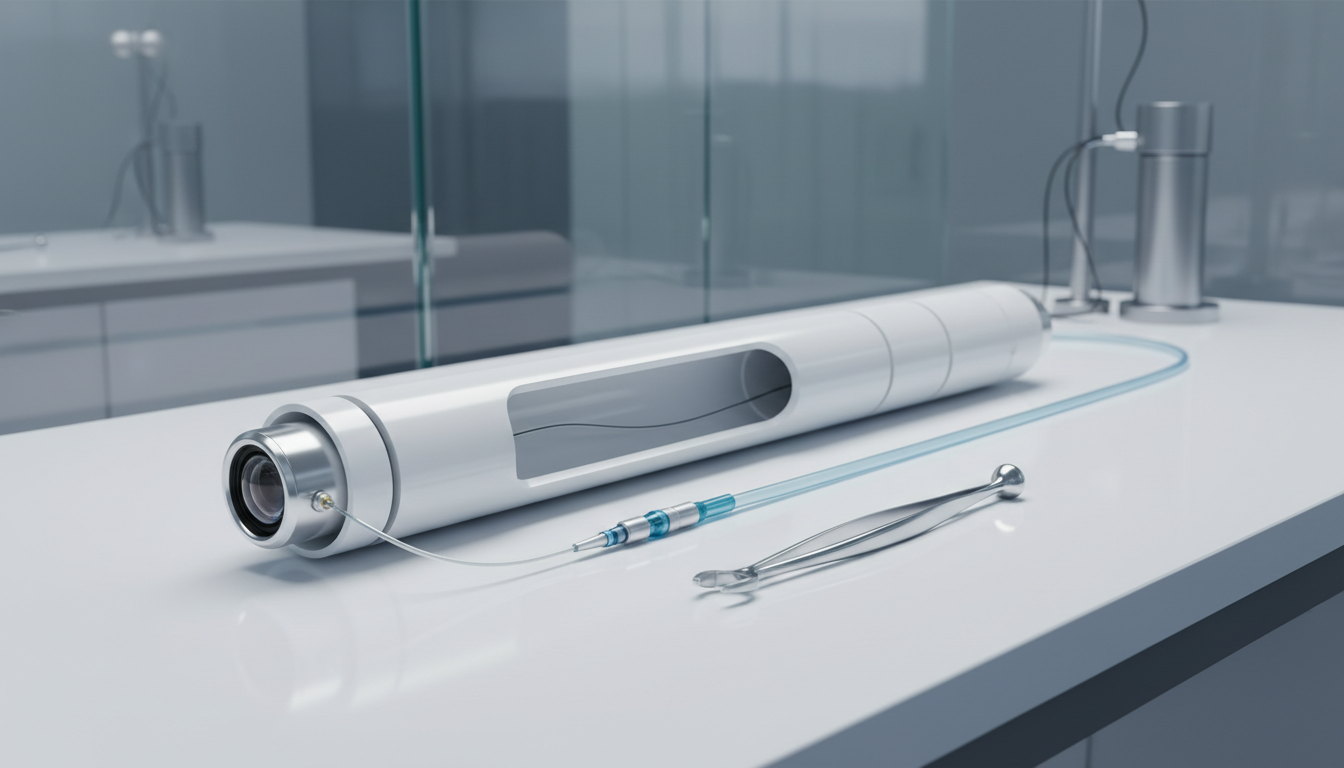
Il robot possiede un canale centrale che permette di far passare strumenti endoscopici. Il gruppo ha sperimentato una videocamera per osservare le pareti, un sistema per il rilascio localizzato di fluidi e dispositivi per prelevare tessuti. L’obiettivo futuro è unire diagnosi e trattamento: individuare un’anomalia e intervenire senza dover cambiare completamente procedura.
Qui serve una distinzione importante. I test hanno dimostrato la possibilità tecnica di erogare fluidi, ma questo non prova ancora che un farmaco specifico raggiunga una concentrazione terapeutica efficace nell’intestino umano. Allo stesso modo, mostrare che una pinza può prelevare tessuto in un esperimento non dimostra automaticamente che il sistema sia pronto per ogni tipo di polipo o lesione.
L’enteroscopio è collegato a un sistema esterno tramite un cavo ed è controllato dall’operatore con un dispositivo simile a un joystick. Non è dunque un robot completamente autonomo che decide da solo dove andare. Il controllo umano rimane centrale e la possibilità di un’automazione più avanzata è, per il momento, un obiettivo di ricerca.
I numeri dello studio: due metri in undici minuti
I ricercatori hanno iniziato con prove in tubi trasparenti, per osservare il movimento in un percorso controllato. In questi test BIOSENTER ha raggiunto circa 100 millimetri al minuto; in tubi rivestiti di tessuto, la velocità è scesa a circa 43 millimetri al minuto. La differenza è comprensibile: l’attrito, le deformazioni e l’aderenza di una superficie biologica cambiano il comportamento del sistema.
Negli studi sui maiali, il prototipo ha percorso circa due metri di intestino tenue in undici minuti, con forze di spinta in avanti riportate tra 2,2 e 6,4 newton. Gli autori descrivono la fattibilità delle operazioni di visualizzazione, biopsia e rilascio di fluidi, senza sovradistensione macroscopica o danni visibili ai tessuti nelle condizioni provate. Sono risultati promettenti, ma ottenuti su un numero e un tipo di situazioni sperimentali che non possono sostituire la valutazione clinica.
Due metri sono una distanza notevole per un prototipo, ma restano una parte dell’intero intestino tenue umano. Inoltre la velocità osservata non dice da sola quanto durerebbe una procedura medica completa, che comprende preparazione, manovre, osservazione delle lesioni, eventuali interventi e recupero del paziente.
I limiti prima di arrivare negli ospedali
Il gruppo dovrà verificare il comportamento del robot su distanze maggiori e in anatomie differenti, misurare l’affidabilità dei sistemi pneumatici, la qualità delle immagini, la precisione degli strumenti e gli effetti sui tessuti. Serviranno confronti diretti con l’enteroscopia a doppio pallone, non soltanto sulla velocità, ma anche sulla sicurezza, sulla completezza dell’esame e sulla facilità d’uso per i medici.
Un ulteriore problema riguarda la sterilizzazione, la gestione dei componenti a contatto con il paziente e l’eventuale uso monouso. Sono aspetti meno spettacolari di un robot che striscia, ma decisivi per trasformare un dispositivo sperimentale in una tecnologia sanitaria. Gli autori non hanno annunciato una data per le sperimentazioni sull’uomo né una disponibilità commerciale.
Dove entra l’intelligenza artificiale
L’UT Southwestern riferisce che il gruppo di Binbin Ying sta studiando anche l’uso dell’intelligenza artificiale per ottimizzare la geometria dei manicotti kirigami e migliorare la locomozione. In prospettiva, un sistema potrebbe assistere l’operatore nel riconoscere curve, regolare la pressione o scegliere una sequenza di movimenti. Ma non bisogna confondere questo percorso di ricerca con le capacità del prototipo attuale: BIOSENTER è oggi guidato da un operatore e non esegue diagnosi autonome.
La possibilità di automatizzare alcune manovre potrebbe rendere le procedure più ripetibili e meno faticose, ma l’AI in medicina richiede verifiche aggiuntive su errori, supervisione e comportamento in casi imprevisti. Il valore della tecnologia dipenderà dalla combinazione di meccanica morbida, controllo affidabile e competenza clinica.
Una lezione interessante dalla natura
Questa ricerca mostra quanto possa essere utile osservare soluzioni che l’evoluzione ha già sperimentato. Il serpente non offre ai ricercatori un progetto pronto da copiare: suggerisce un principio, quello di ottenere movimento alternando deformazione e presa. Il kirigami permette di tradurre quel principio in un rivestimento ingegnerizzato. Il risultato è un dispositivo che prova a muoversi rispettando la delicatezza dell’ambiente in cui lavora.
La strada verso l’impiego umano è ancora lunga. Eppure il punto più importante non è immaginare un futuro in cui i medici vengano sostituiti dai robot. È pensare a strumenti che consentano loro di arrivare dove oggi è difficile arrivare, osservare meglio e intervenire con maggiore precisione. BIOSENTER è ancora un prototipo, ma la domanda a cui cerca di rispondere è già molto concreta.

