Un guanto stampato in 3D che trasmette i movimenti delle dita a una mano robotica. Una lampada pieghevole che cambia luminosità quando viene schiacciata. Un controller che riconosce il movimento della propria coda. Sembrano oggetti di una fiera della tecnologia, ma raccontano un problema ingegneristico molto concreto: come fare in modo che una struttura stampata non si limiti a muoversi, ma sappia anche misurare come si sta muovendo?
Il 22 ottobre 2026 il MIT ha presentato X-Hinges, un sistema di progettazione sviluppato con Tianjin University. Il lavoro propone un modo per integrare sensori resistivi nelle parti flessibili durante la stampa 3D, senza dover montare ogni sensore in un secondo momento. È ricerca, non un prodotto disponibile nei negozi. Ma potrebbe cambiare il modo in cui progettiamo interfacce, piccoli robot e dispositivi su misura.
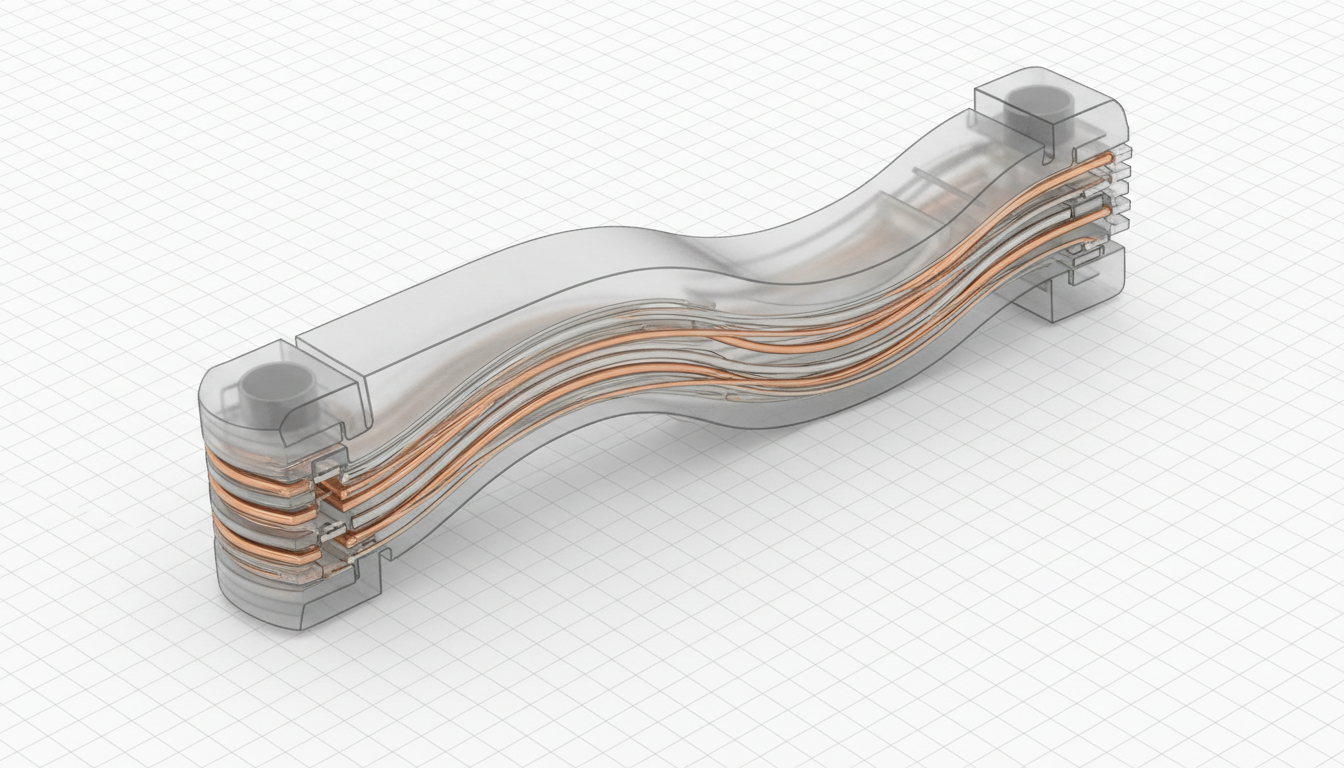
Perché una cerniera dovrebbe misurare il proprio movimento?
Normalmente una cerniera collega due parti e consente un movimento. Se vogliamo misurare quanto si piega, dobbiamo aggiungere un sensore, collegarlo a un circuito, fissarlo senza ostacolare la deformazione e calibrarlo. In un oggetto personalizzato, questa fase può essere più complessa della stampa stessa. X-Hinges cerca di incorporare la misura nel meccanismo.
La tecnica si basa sulla variazione della resistenza elettrica: quando una zona sensibile viene deformata, cambia il segnale che attraversa il materiale. Un sistema elettronico legge queste variazioni e un modello le associa ai movimenti. Il principio non è nuovo. L’innovazione consiste nel modo in cui vengono progettate insieme la geometria della cerniera, la posizione degli elementi sensibili e le tracce che trasportano i segnali.
Due filamenti per distinguere segnale e disturbo
Una difficoltà della stampa multimateriale è che il sensore e il collegamento elettrico possono reagire entrambi alla deformazione. Se si usa lo stesso materiale conduttivo, il segnale raccolto può mescolare ciò che accade nella zona che vogliamo misurare e ciò che succede lungo il percorso del circuito. È come cercare di ascoltare una voce mentre il cavo del microfono produce rumore.
Il sistema progettato dai ricercatori impiega due filamenti conduttivi con caratteristiche diverse. Uno viene destinato alle aree sensibili, per produrre una variazione leggibile; l’altro alle connessioni, che devono interferire il meno possibile. Il software aiuta a collocare automaticamente i componenti in funzione della forma scelta. La separazione non elimina magicamente tutti i disturbi, ma rende il segnale più interpretabile.
La struttura può essere progettata per registrare più gradi di libertà: compressione, flessione in una direzione e flessione laterale. Il lavoro scientifico descrive fino a tre gradi di libertà, un passo avanti rispetto a sistemi che monitorano soprattutto un singolo asse. L’obiettivo non è soltanto sapere che un oggetto si è mosso, ma ricostruire in quale modo.
Dalla schermata del computer all’oggetto fisico
Il progettista combina forme geometriche, definisce le connessioni flessibili e seleziona quali movimenti vuole osservare. Il programma prepara le regioni sensibili e i percorsi conduttivi all’interno del modello. La stampa FDM multimateriale costruisce poi l’oggetto, depositando i filamenti strato dopo strato. Al termine servono comunque elettronica di acquisizione e interpretazione dei segnali: non è una stampa che diventa autonoma senza altri componenti.
Questa distinzione conta perché il termine «oggetti consapevoli», usato in alcune presentazioni divulgative, rischia di suggerire capacità che la ricerca non rivendica. Un oggetto che misura una deformazione non possiede coscienza. Produce dati che possono essere usati per rispondere a un gesto umano.
Che cosa hanno dimostrato i prototipi
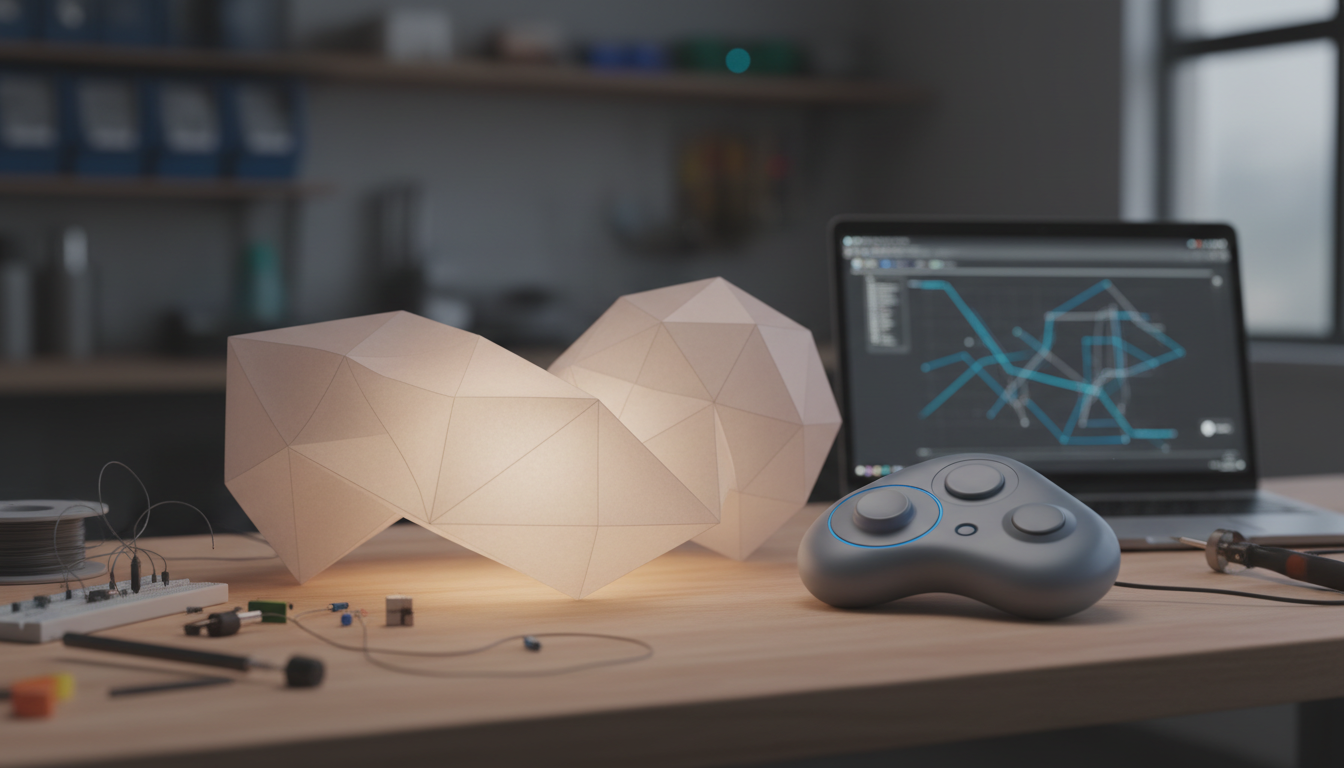
Il gruppo ha realizzato diversi esempi. Un guanto registra il movimento delle articolazioni delle dita e lo comunica a una mano robotica, che prova a riprodurre il gesto. È un’applicazione interessante per insegnare movimenti di presa tramite dimostrazione. Un’altra prova utilizza una lampada ispirata agli origami: quando viene compressa, modifica la luminosità. Una superficie sensibile raccoglie informazioni tattili sugli oggetti appoggiati; un controller a forma di squalo sfrutta la coda come comando.
Sono dimostrazioni diverse, ma il filo comune è lo stesso: trasformare la deformazione di una parte stampata in un’interazione digitale. Il valore potenziale sta nella personalizzazione. Un guanto progettato per una mano specifica, per esempio, può essere più comodo di un accessorio standard, almeno come ipotesi di sviluppo.
Il problema della calibrazione
La ricerca evidenzia un limite importante. Due stampe dello stesso progetto possono sembrare identiche e restituire segnali differenti. Piccole variazioni nella deposizione del filamento, nel contatto tra materiali e nella geometria effettiva cambiano la risposta elettrica. Per questo il team ha impiegato un sistema di visione artificiale per ricalibrare le letture. L’obiettivo futuro è integrare una calibrazione più semplice nel dispositivo.
Non sappiamo ancora come questi sensori si comporterebbero dopo mesi di piegamenti quotidiani, urti, sudore o variazioni di temperatura in tutte le applicazioni immaginabili. E non possiamo trasferire automaticamente i risultati dei prototipi a una linea di produzione industriale. Prima servono prove di durata, ripetibilità, costi e manutenzione.
Perché la robotica dovrebbe interessarsene
La robotica ha bisogno di sensori per controllare il movimento e percepire l’ambiente. Se alcuni sensori diventassero parte strutturale dei componenti stampati, si potrebbero semplificare prototipi e interfacce. Il vantaggio non è soltanto economico: integrare la misura nella forma consente di progettare insieme ciò che l’oggetto fa e ciò che può rilevare.
Naturalmente un guanto che guida una mano robotica in laboratorio non equivale a un robot capace di lavorare autonomamente in una fabbrica. La presa dipende anche dalla forza, dall’attrito, dalla percezione visiva e dalla capacità di adattarsi a oggetti sconosciuti. X-Hinges affronta una parte del problema: conoscere meglio la deformazione.
Il punto interessante è cambiare la domanda
Per anni abbiamo immaginato gli oggetti intelligenti come prodotti tradizionali ai quali aggiungere un chip. Qui la domanda diventa diversa: e se potessimo progettare fin dall’inizio una forma capace di generare informazioni sul proprio movimento? Non è una rivoluzione già compiuta, ma una direzione concreta. La ricerca è stata diffusa come preprint e annunciata in vista della presentazione alla conferenza ACM UIST; i risultati vanno letti nel contesto dei prototipi descritti, non come una validazione commerciale definitiva.

