Atterrare sulla Luna non significa soltanto rallentare fino a toccare il suolo. Significa capire, mentre si scende, se il punto scelto è davvero sicuro. Una roccia, un pendio o il bordo di un cratere possono trasformare una manovra perfettamente calcolata in un incidente. Per questo la NASA sta sviluppando sistemi che non si limitino a eseguire una traiettoria prestabilita, ma sappiano osservare il terreno e correggere la rotta prima che sia troppo tardi.
Il 4 novembre 2026 l’agenzia spaziale americana ha raccontato un risultato concreto del programma SPLICE, sigla di Safe and Precise Landing – Integrated Capabilities Evolution. Un carico sperimentale installato su un drone Alta-X ha completato manovre che simulavano la discesa e l’atterraggio lunare. Il test principale risale al 27 agosto, nell’area di Rogers Dry Lake, vicino al centro NASA Armstrong di Edwards, in California. La notizia è dunque la comunicazione dei risultati di una prova terrestre, non un nuovo allunaggio.
Un problema che comincia prima del contatto
Quando guardiamo una fotografia della superficie lunare vediamo crateri, pianure e montagne. Un veicolo che atterra, però, deve riconoscere dettagli molto più piccoli: l’inclinazione di pochi metri di terreno, la distribuzione dei massi, le zone in cui i piedi del lander potrebbero non appoggiarsi in modo stabile. Anche una regione apparentemente pianeggiante può contenere pericoli. L’autonomia diventa importante perché durante una discesa reale non sempre è possibile attendere istruzioni da un operatore sulla Terra.
Le comunicazioni hanno tempi, vincoli e finestre operative. Sulla Luna il ritardo radio non è enorme, ma una correzione dell’ultimo momento può richiedere una risposta molto più rapida del ciclo di osservazione, valutazione e comando umano. Su Marte il problema cresce ulteriormente, perché il segnale impiega diversi minuti. Una macchina capace di interpretare ciò che vede e scegliere una zona più sicura può ridurre la dipendenza dalle decisioni in tempo reale prese a distanza.
Come funziona SPLICE
Il principio descritto dalla NASA è quello della navigazione relativa al terreno. Il sistema raccoglie informazioni attraverso sensori e misure di distanza, le trasforma in una rappresentazione digitale della superficie e valuta le possibili aree di atterraggio. Se la zona prevista risulta rischiosa, la guida può indicare una deviazione verso un punto migliore. È una catena di operazioni: percezione, ricostruzione, valutazione del rischio e correzione della traiettoria.
La NASA parla di mappe digitali di elevazione ad alta risoluzione prodotte da dati di rilevamento della luce e da altri sensori. Una mappa di questo tipo non è soltanto una fotografia: assegna informazioni sulla forma del terreno, aiutando a distinguere una depressione da un rilievo e a riconoscere ostacoli. La sfida sta nel far funzionare questa ricostruzione mentre il veicolo si muove, con risorse di calcolo e tempo limitati.
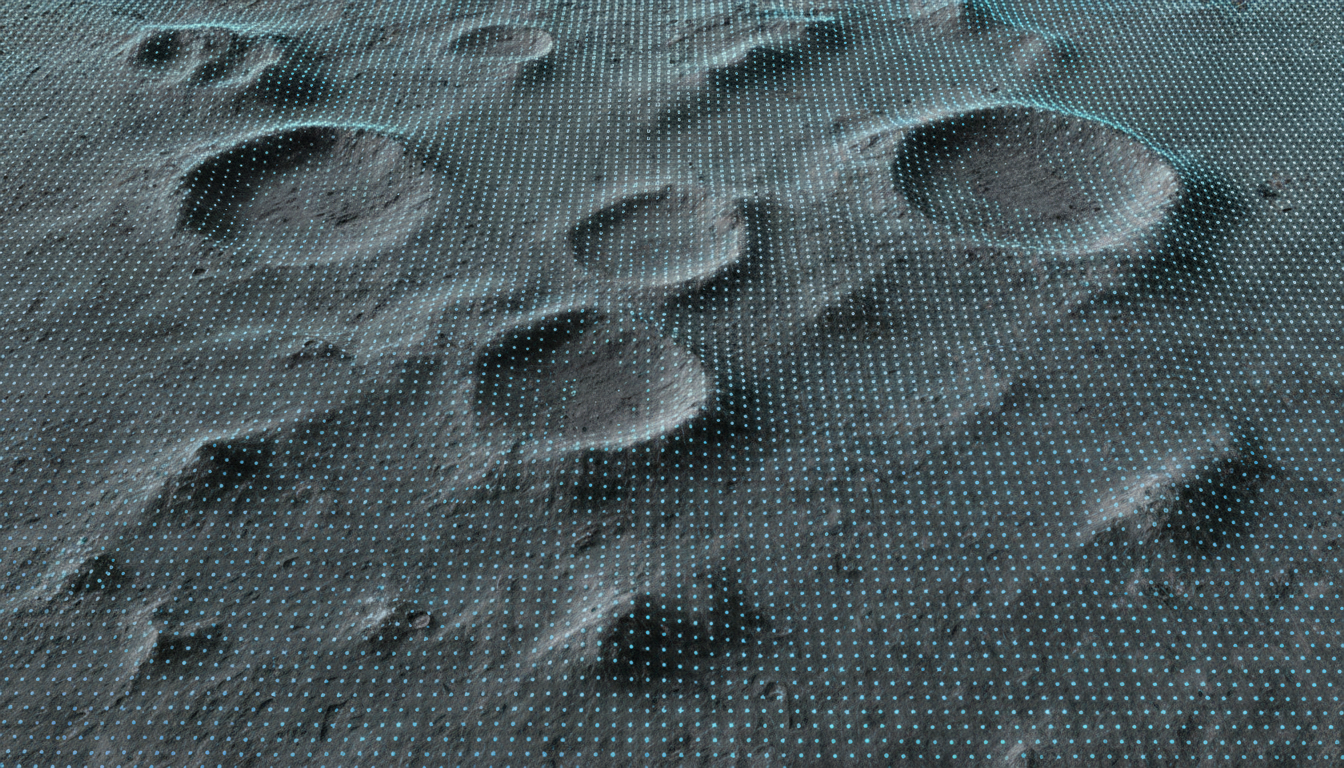
Qui è importante distinguere l’intelligenza di un sistema autonomo dall’idea, spesso raccontata con troppa facilità, di una macchina che decide tutto da sola. Il comportamento è progettato e vincolato da algoritmi, sensori, modelli di rischio e obiettivi precisi. Non sappiamo, dal comunicato, quali prestazioni statistiche abbia ottenuto SPLICE in tutte le condizioni possibili; sappiamo che il sistema ha dimostrato funzioni di navigazione e selezione della zona sicura nella campagna descritta.
Perché un drone in California può insegnare qualcosa sulla Luna
La prova non si è svolta nello spazio. Il carico SPLICE era installato su un drone Alta-X, un mezzo a pilotaggio remoto che permette di riprodurre alcuni aspetti della discesa senza sostenere il costo e il rischio di una missione lunare. Il luogo scelto, Rogers Dry Lake, offre un ambiente aperto utile alle prove di volo. Naturalmente la gravità terrestre, l’atmosfera e il comportamento del mezzo sono diversi da quelli di un lander sulla Luna.
Questa differenza non rende inutile il test, ma ne definisce il significato. Una dimostrazione su drone può verificare il funzionamento integrato di sensori, comunicazioni, elaborazione e logiche di guida. Non può, da sola, certificare l’intero comportamento durante una discesa reale nel vuoto lunare, con propulsori, polvere sollevata dal getto e condizioni di illuminazione particolari. Sono livelli di validazione distinti, che una tecnologia deve attraversare prima di essere considerata pronta per una missione.
I ricercatori del Johnson Space Center di Houston hanno sviluppato il carico sperimentale, collaborando con gli specialisti di Armstrong per integrarlo e provarlo. Secondo il comunicato NASA, i test di giugno e luglio hanno verificato comunicazioni, gestione dei dati, telemetria e controllo. La manovra del 27 agosto ha poi consentito di simulare la fase di discesa. La campagna è stata presentata come un avanzamento della maturità tecnologica, non come la conclusione del percorso.
La scelta di un altro punto di atterraggio
Il passaggio più interessante è la capacità di cambiare idea. Un sistema tradizionale potrebbe essere ottimizzato per raggiungere un punto scelto in precedenza. SPLICE introduce la possibilità di riconoscere, durante l’avvicinamento, che quel punto non è adatto e cercarne un altro. Sembra una differenza piccola, ma in realtà cambia il rapporto fra pianificazione e ambiente: il piano iniziale diventa un’ipotesi da verificare, non un ordine cieco.
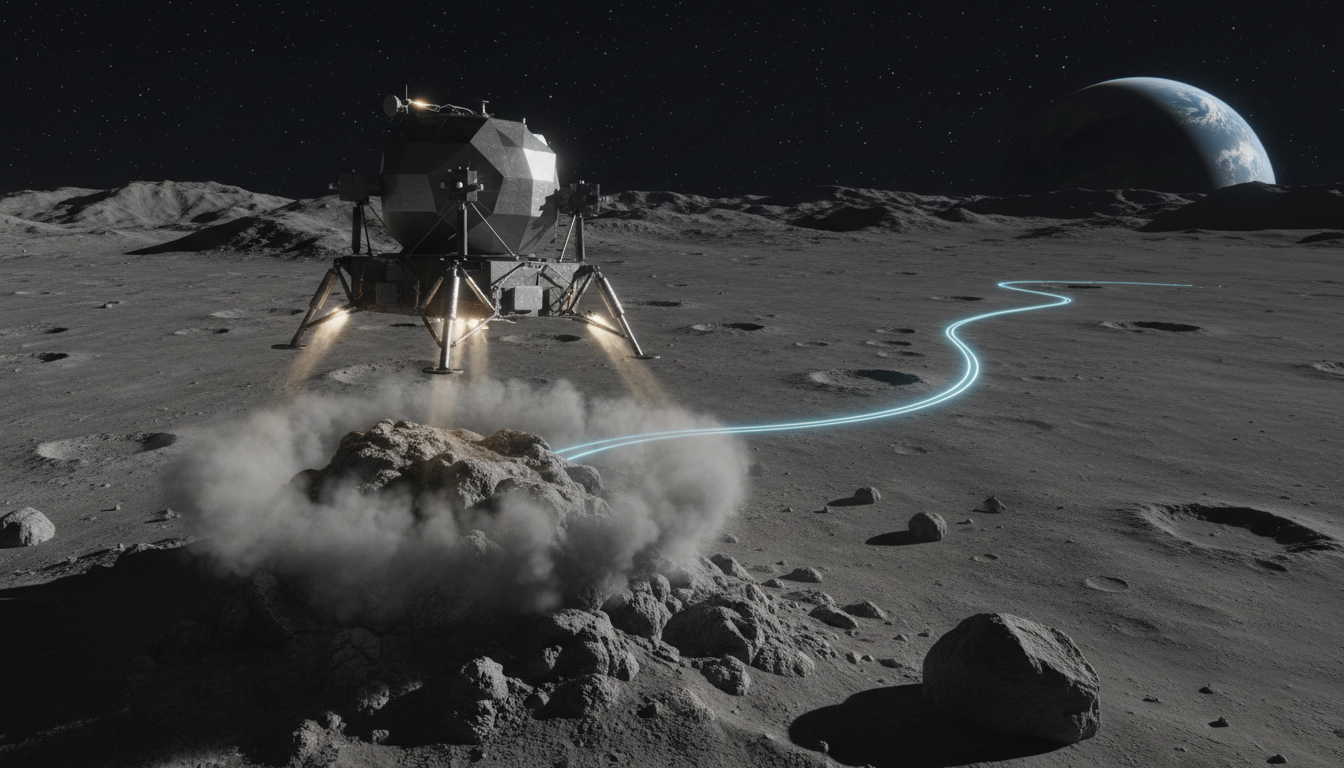
È un concetto che ritroviamo anche nella robotica terrestre: un robot di magazzino può avere una destinazione precisa, ma deve riconoscere un ostacolo e ricalcolare il percorso. Sulla Luna, però, le conseguenze di un errore sono enormemente più difficili da gestire. Non ci sono tecnici pronti a spostare un masso o a recuperare un veicolo danneggiato. Per questo l’affidabilità della percezione conta quanto la precisione della traiettoria.
Che cosa è stato dimostrato e che cosa manca
La NASA riferisce che il sistema ha eseguito con successo le manovre simulate e ha prodotto le informazioni necessarie per valutare il terreno. Non vengono però forniti nel comunicato valori comparativi su percentuali di successo, errori di posizione o prestazioni in presenza di polvere, ombre estreme e sensori degradati. Non sarebbe corretto trasformare una dimostrazione riuscita in una garanzia di atterraggio sicuro su qualsiasi superficie.
Il programma ha alle spalle quasi un decennio di lavoro, secondo il responsabile Davis Adams. La NASA cita prove precedenti nel 2019, con traiettorie e quote simili a quelle di una missione lunare, e dimostrazioni di sensori per l’atterraggio di precisione nel 2020. Il nuovo risultato si inserisce in questo percorso. La tecnologia è stata anche discussa con operatori commerciali che sviluppano lander lunari, ma questo non significa che ogni missione futura utilizzerà esattamente lo stesso sistema.
Perché potrebbe interessare anche Marte
Il ragionamento vale oltre la Luna. Un atterraggio marziano deve affrontare un’atmosfera sottile ma presente, condizioni di visibilità variabili e tempi di comunicazione incompatibili con il controllo manuale degli ultimi secondi. La capacità di identificare ostacoli e correggere la rotta è quindi particolarmente preziosa. La NASA indica esplicitamente applicazioni terrestri, lunari e marziane per le tecniche di guida e navigazione validate.
Non è una promessa di missioni completamente autonome da domani. È piuttosto un tassello di un’architettura in cui il veicolo raccoglie informazioni locali e reagisce entro regole verificate. Un tassello che, se continuerà a superare i test, potrebbe ampliare il numero di luoghi raggiungibili e rendere meno rischioso l’atterraggio in aree scientificamente interessanti ma difficili.
La tecnologia più utile è quella che sa riconoscere un limite
Trovo che la parte più significativa di questa ricerca sia il cambiamento di prospettiva: non chiediamo più soltanto a una macchina di raggiungere un punto con precisione, ma di capire quando la precisione non basta. Un sistema che individua un ostacolo e rinuncia alla traiettoria prevista può essere più prezioso di uno che segue impeccabilmente un percorso sbagliato. Nello spazio, come in tante applicazioni sulla Terra, l’autonomia comincia proprio da qui: saper adattare il piano alla realtà.
Fonti e verifica
NASA Armstrong, comunicato del 4 novembre 2026: NASA Navigation Experiment Shows Promise for Planetary Landings. Per il contesto tecnico: archivio NASA sulle tecnologie di atterraggio di precisione e portale NASA. La fonte primaria descrive una dimostrazione su drone, non un atterraggio lunare operativo.

