Un robot piccolo, una sfida enorme
Immaginiamo un oggetto più leggero di una graffetta che deve restare in aria, capire dove si trova e correggere la traiettoria. Non è semplicemente un drone rimpicciolito: a questa scala ogni milligrammo diventa un problema ingegneristico. Il MIT ha annunciato il 18 novembre 2026 un risultato interessante: un microrobot con ali battenti che trasporta sensori e capacità di calcolo per orientarsi senza le telecamere esterne normalmente usate in laboratorio.
Il lavoro, pubblicato su Science Robotics, è un passo verso piccoli sistemi capaci di operare in ambienti meno controllati. Non significa però che il dispositivo sia già libero di volare nei campi: l’alimentazione resta esterna, e questa distinzione è fondamentale per capire la portata reale della notizia.
Perché i microrobot avevano bisogno delle telecamere
Nelle prove tradizionali, telecamere di motion capture osservano il robot e comunicano al sistema di controllo dove si trova. È una soluzione eccellente per misurare movimenti in laboratorio, ma impossibile da replicare in un frutteto o dentro un edificio sconosciuto. Un robot autonomo deve invece stimare posizione, velocità e orientamento attraverso strumenti che riesce a portare con sé.
La difficoltà cresce al diminuire delle dimensioni. I motori convenzionali non sono necessariamente la scelta migliore; qui vengono utilizzati attuatori morbidi che fanno battere quattro ali. L’energia necessaria per volare lascia poco margine al peso di chip, sensori, circuiti e strutture di fissaggio. Ogni componente aggiunto deve giustificare la propria massa.
La soluzione: muscoli artificiali più grandi, ma calibrati
Il gruppo guidato anche dal ricercatore Kevin Chen ha riprogettato gli attuatori aumentando di circa il 50% le loro dimensioni e ottenendo un incremento del 46% della forza netta di sollevamento, secondo i risultati comunicati dal MIT. La geometria è stata regolata con attenzione per evitare che l’aumento del peso annullasse il vantaggio.
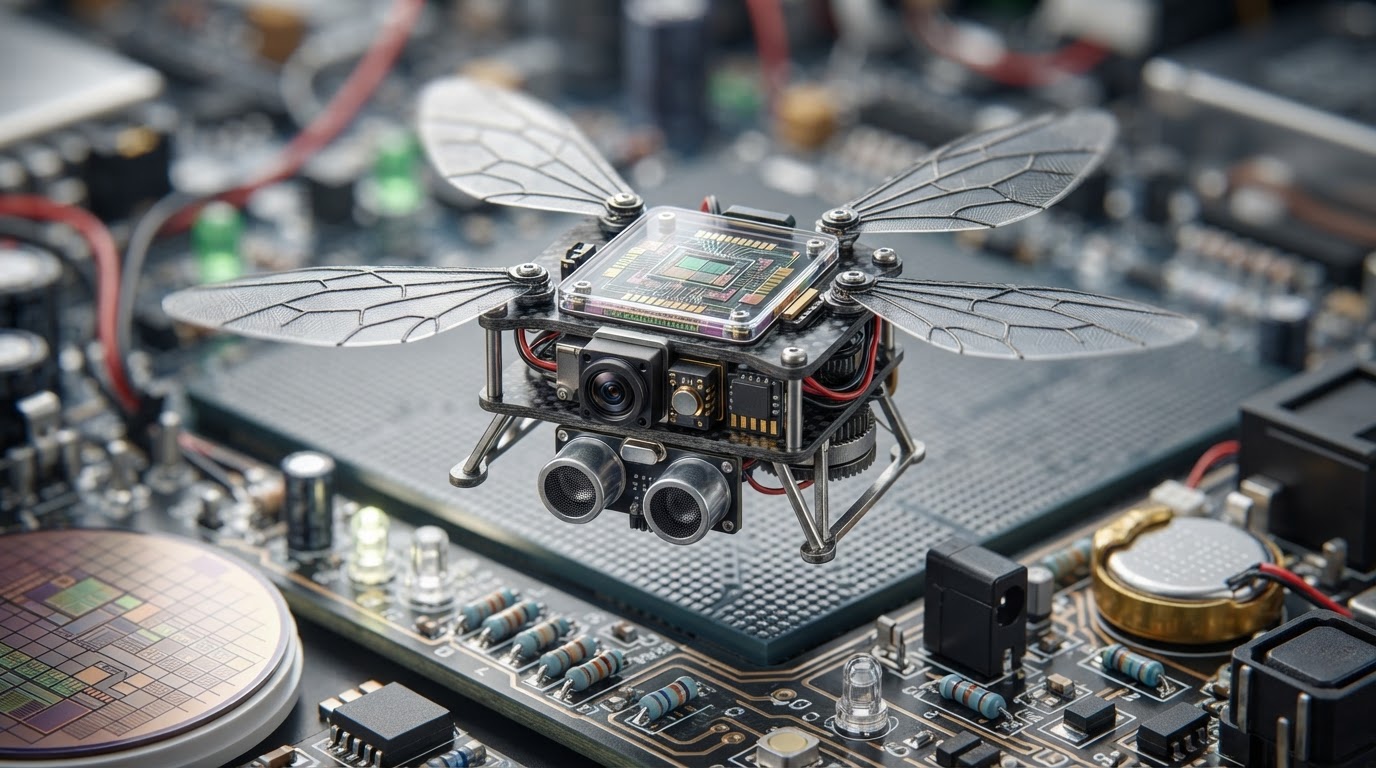
Il rapporto tra portanza e peso raggiunge 1,9. Questo margine permette di trasportare un modulo elettronico da appena 244 milligrammi, comprendente sensori e microcontrollore. È un dato piccolo soltanto sulla carta: quando l’intero veicolo pesa meno di una graffetta, pochi decimi di grammo decidono se il progetto funziona.
Come vede il mondo senza una videocamera esterna
Il sistema combina una unità inerziale per stimare l’assetto, un sensore di flusso ottico per valutare il movimento laterale e un sensore time-of-flight per misurare l’altezza. Nessuno di questi strumenti equivale da solo a un GPS in miniatura. Il risultato nasce dalla loro integrazione e da algoritmi progettati per effettuare stime frequenti con una potenza di calcolo ridotta.
I ricercatori spiegano che aggiornare rapidamente una stima non perfetta può funzionare meglio di una stima più accurata ma lenta. Nel volo di un oggetto così leggero, la correzione deve arrivare prima che una piccola deviazione diventi una perdita di controllo. Il modulo è inoltre fissato a un supporto in fibra di vetro per limitare gli effetti delle vibrazioni.
Le prove hanno mostrato hovering a diverse quote, traiettorie fra punti e atterraggio controllato su un girasole. Gli errori di posizione riportati sono dell’ordine di pochi centimetri. Il volo vicino ai fiori è stato guidato anche tramite comandi di alto livello inviati con un joystick: non va confuso con un sistema che riconosce autonomamente ogni fiore.
Quello che manca per arrivare davvero nei campi
Il dato più importante è anche quello che impedisce titoli troppo entusiastici: il robot è ancora collegato a una fonte di energia esterna. Non porta una batteria capace di sostenerne il volo. Inoltre il team vuole aggiungere una fotocamera e funzioni di riconoscimento degli oggetti e di evitamento degli ostacoli. Sono obiettivi dichiarati, non capacità già dimostrate in questa versione.
Secondo l’analisi energetica riportata dal MIT, l’elettronica consuma circa il 6% dell’energia totale; il resto alimenta i muscoli artificiali e le ali. Ciò suggerisce che la sfida decisiva per l’autonomia completa non sia soltanto ridurre il consumo dei sensori, ma trovare un sistema di alimentazione adeguato senza compromettere la portanza.
L’impollinazione artificiale viene spesso citata come applicazione possibile. È una prospettiva affascinante, soprattutto dove gli insetti impollinatori sono in difficoltà, ma una dimostrazione su un girasole non prova ancora efficacia agronomica, costi sostenibili, sicurezza ambientale o capacità di lavorare su grandi superfici. Le prove future dovranno affrontare vento, pioggia, ostacoli, manutenzione e autonomia operativa.
Perché questa ricerca conta
Il risultato non è un esercito di api robotiche pronto a sostituire gli insetti. È la dimostrazione che una parte importante dell’intelligenza di volo può finalmente stare a bordo di una macchina estremamente piccola. Questo cambia il punto di partenza della ricerca: non più soltanto volare bene sotto gli occhi di un laboratorio, ma iniziare a percepire il mondo con strumenti propri.
La lezione è più ampia della robotica. Spesso il progresso tecnologico non arriva aggiungendo potenza, ma trovando il giusto equilibrio tra struttura, sensori, algoritmi ed energia. La prossima prova decisiva sarà vedere questo equilibrio reggere senza cavi e fuori da un ambiente controllato.
Fonti e verifica
MIT News, 18 novembre 2026, comunicazione della ricerca e dati dei test; rivista Science Robotics, sede della pubblicazione scientifica; National Science Foundation, fra gli enti finanziatori indicati. I risultati quantitativi citati provengono dal resoconto MIT; non sono state eseguite prove indipendenti da questa redazione.

